※本記事は2026年10月時点の情報にもとづいています。制度は変更される場合があるため、実際の飛行・申請にあたっては必ず国土交通省の最新情報をご確認ください。
ドローンを降下させるとき、まっすぐ下に降りると危ないって聞いたことがあります

それは「ボルテックス・リング・ステート」ですね。教則にもきちんと書かれている現象です
無人航空機の操縦には、離着陸時の専門的な操作や、GNSSを使用しない緊急時の操縦、手動操縦と自動操縦の使い分けなど、教則が求める知識が数多くあります。
この記事では、回転翼航空機(マルチローター)を中心に、離着陸時の注意点、手動操縦・自動操縦の特徴、緊急時の対応を整理します。
操縦用語をおさらいする
この記事では、送信機の操作を表す次の用語が出てきます。
| 用語 | マルチローターの動き |
|---|---|
| スロットル | 上昇・降下 |
| エレベーター | 前後移動 |
| エルロン | 左右移動 |
| ラダー | 機首の左右旋回(ヨー方向) |
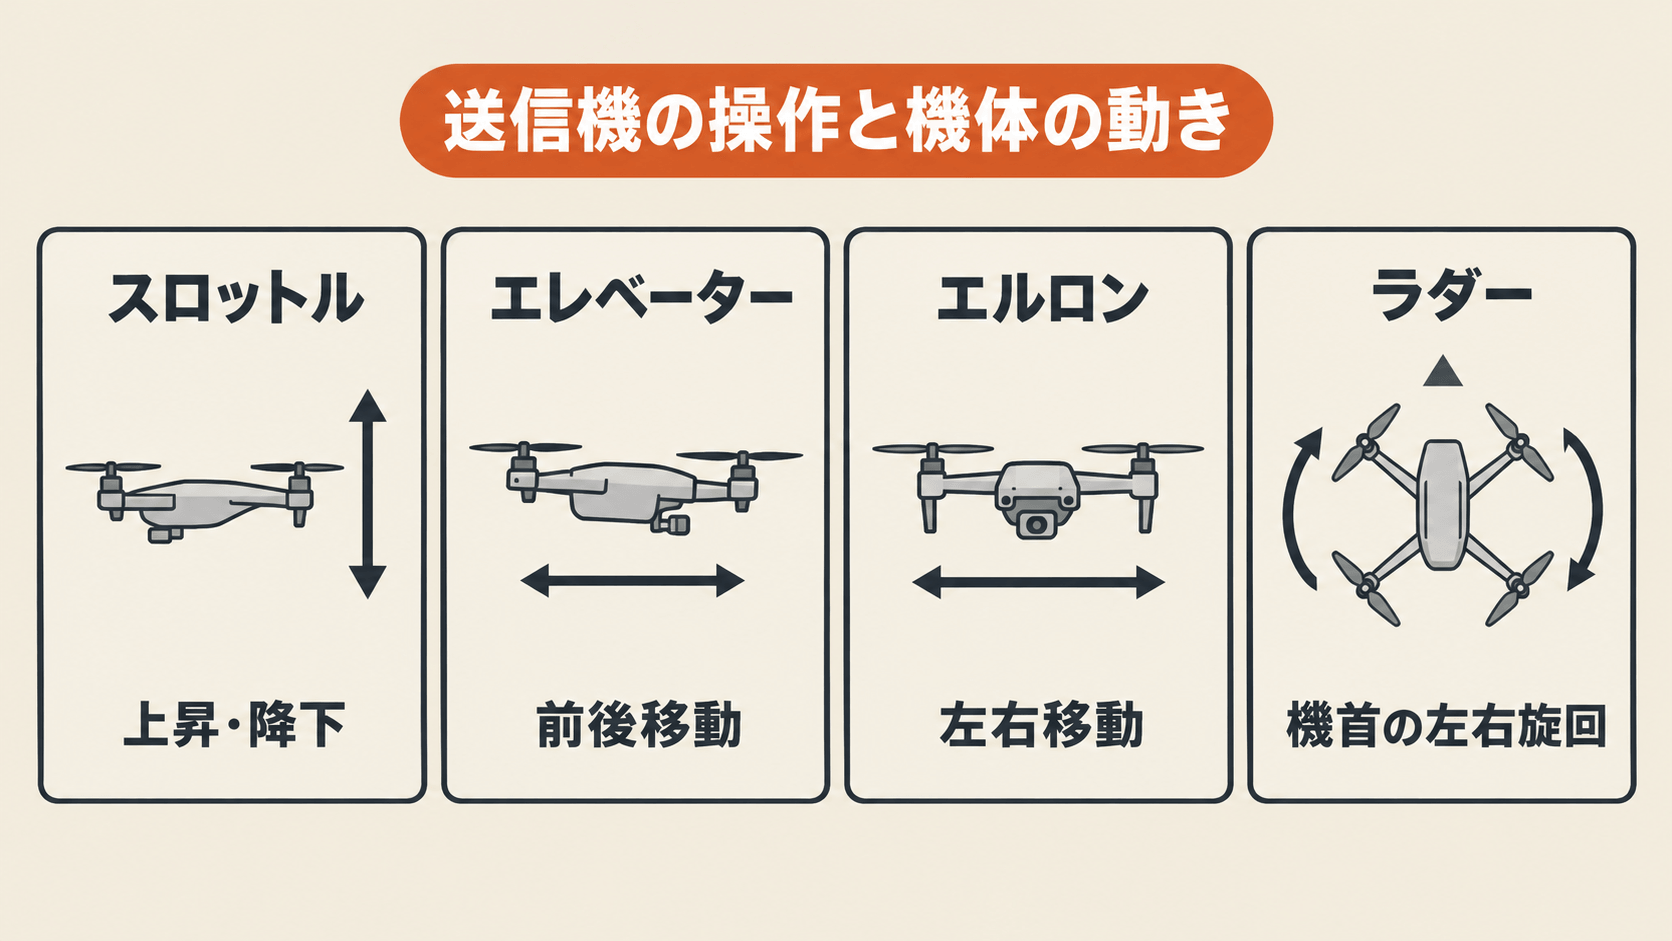
ヨー軸とは、機体を上から見たときに機首の向きが回る回転の軸のことです。送信機のスティックの割り当ては、機体の構成要素の解説で紹介しています。
マルチローターの離着陸で起こりやすい現象
マルチローターは、スロットル操作で高速に回転する翼から発せられる揚力が、重力を上回ることで離陸します。
地面効果
機体重量1.5kgほどのマルチローターを例にすると、離陸直後から対地高度1m程度までの間は、回転翼から吹きおろす気流が地面付近で滞留し、揚力が増す「地面効果」が起こりやすくなります。
離陸後、任意の高さで高度と位置を継続的に維持することを、ホバリングといいます。ホバリング中の機体は、揚力と重力のバランスが保たれている状態です。マルチローターには、飛行時の安定性を確保するために、方位センサ、地磁気センサ、GNSS受信機、気圧センサが使われています。
ボルテックス・リング・ステート
機体を降下させるときは、スロットル操作を徐々に弱めて揚力を減らします。
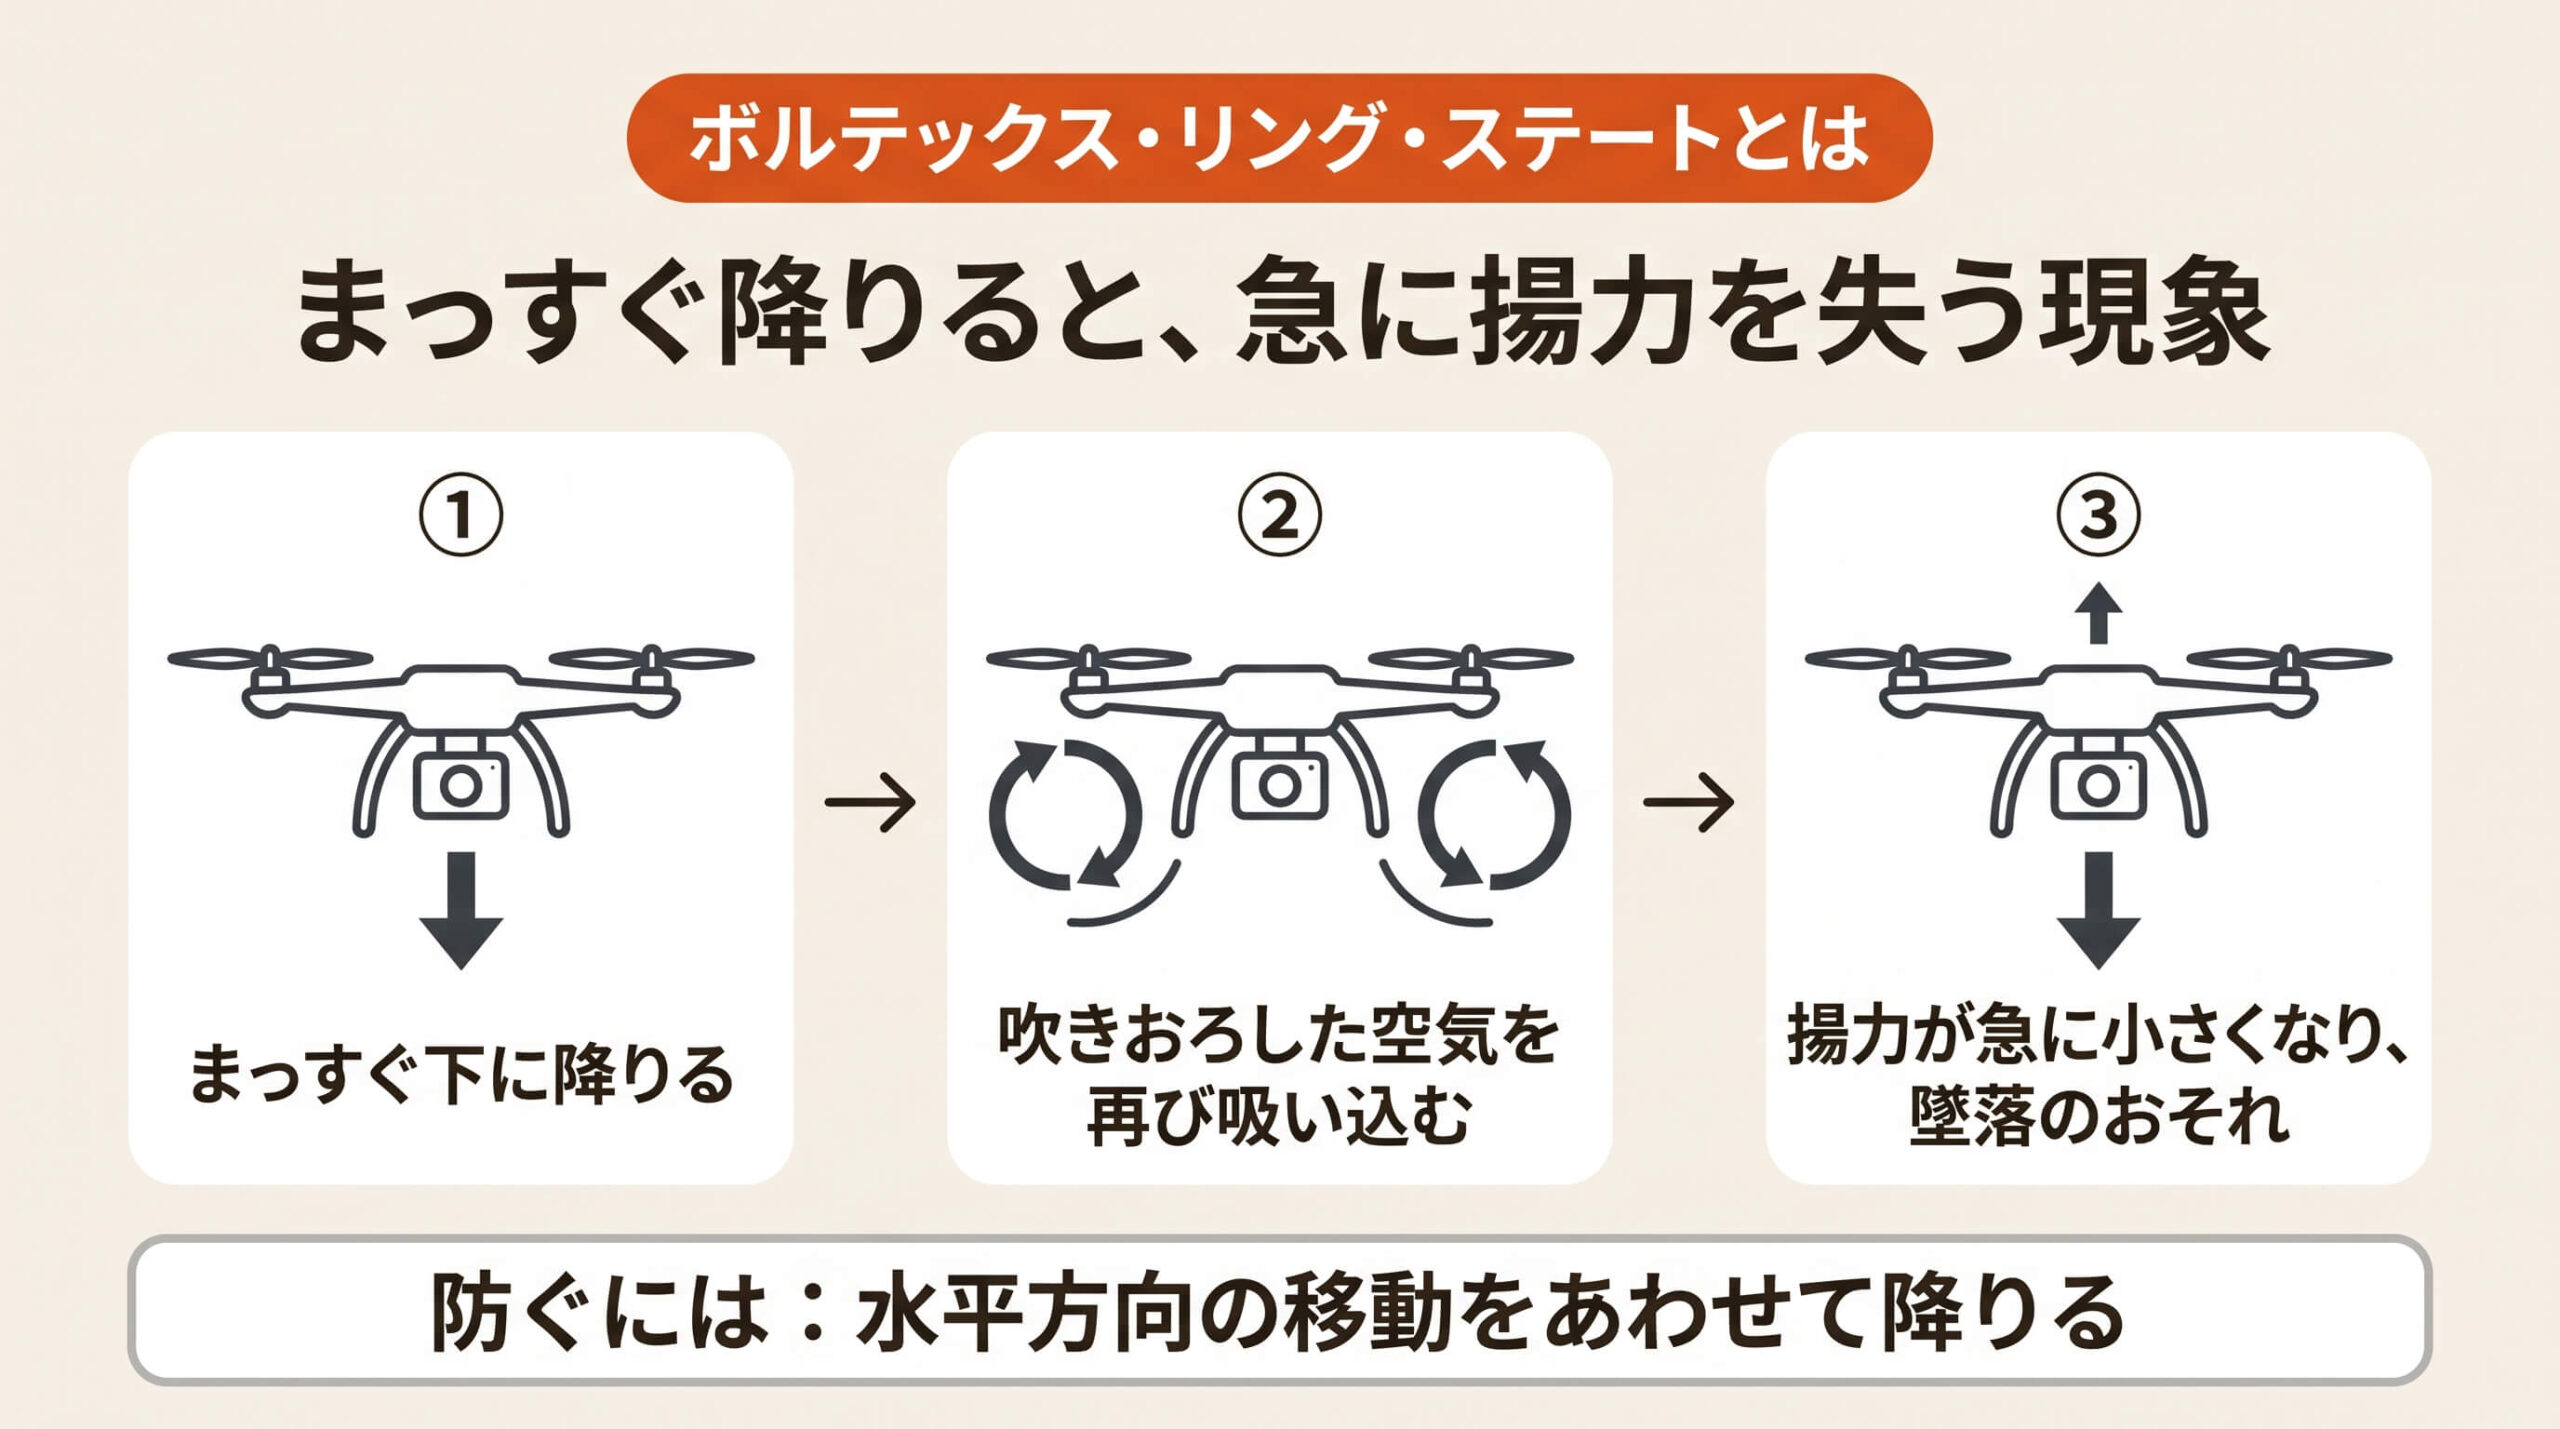
ただし、機体を垂直に降下させると、吹きおろした空気が再び吸い込まれ、回転翼の上下で空気の再循環が起きて急激に揚力を失うことがあります。この現象を「ボルテックス・リング・ステート」と呼びます。
降下するときは、水平方向の移動をあわせて操作することが、墜落の防止策になります。
GNSSを使用しない操作も求められる
緊急時には、GNSS受信装置による機体の位置推定機能を使わない操作が求められます。
ホバリング中にGNSSの受信機能を無効にすると、機体周辺の気流の影響で水平位置が不安定になります。この場合は、エレベーター操作とエルロン操作で水平位置を安定させ、ホバリングを維持します。
着陸するときも、同じ操作でホバリングを安定させながら、スロットル操作で機体を降下させます。垂直降下で起きるボルテックス・リング・ステートや地面効果を抑えるため、細かくエレベーターやエルロンを操作しながら着地させます。
GNSSが測位する仕組みや、精度に影響する要因は電波・磁気・GNSSの仕組みで解説しています。
ヘリコプター・飛行機の離着陸との違い
ヘリコプターや飛行機の離着陸には、マルチローターとは異なる注意点があります。
| 機種 | 離着陸時の主な注意点 |
|---|---|
| ヘリコプター | 水平で滑りにくい場所を選ぶ。砂や乾燥した土の上は避ける。テールローターの作用で離陸時に機体が傾くことがある。ローター半径以下の高度では地面効果の影響が顕著になるため、離陸後は速やかに地面効果の外まで上昇し、着陸時は地面効果の範囲でのホバリングを避ける |
| 飛行機 | 離着陸は向かい風の方向を選ぶのが原則。追い風では失速の危険があり、失速しない速度にすると滑走路を逸脱する危険がある |
ヘリコプターは、離陸前にヨー軸まわりの制御が不十分な場合があり、機体がヨー軸を中心に回転するおそれがあるため、滑りやすい場所を避けます。飛行機は、横風であってもできる限り向かい風の方向を選ぶことが原則です。
機体の種類ごとの運航の特徴は、機体種類別の運航リスクでも整理しています。
手動操縦と自動操縦、それぞれの特徴
無人航空機は、人による手動操縦だけでなく、アプリケーションなどで事前に設定した飛行経路を正確に飛ぶこともできます。
| 操縦方法 | 特徴 |
|---|---|
| 手動操縦 | 送信機のスティックで機体の移動を指示する。操縦技量によって飛行の安定性に差が出る。習熟すると細かな操作ができ、複雑な構造物の点検や芸術性を要求される空撮などで用いられることもある。定められた航路を高精度に飛ぶ再現性は自動操縦に劣る |
| 自動操縦 | 地図上に複数のウェイポイント(経由地点)を設定し、飛行経路を作成する。手動操縦より再現性の高い飛行ができ、経過観察が必要な用地や、生育状況を把握する耕作地の飛行などに使われる |
GNSS受信機や電子コンパス、気圧センサなどが何らかの原因で機能しなくなったときは、手動操縦で危険を回避することが求められます。
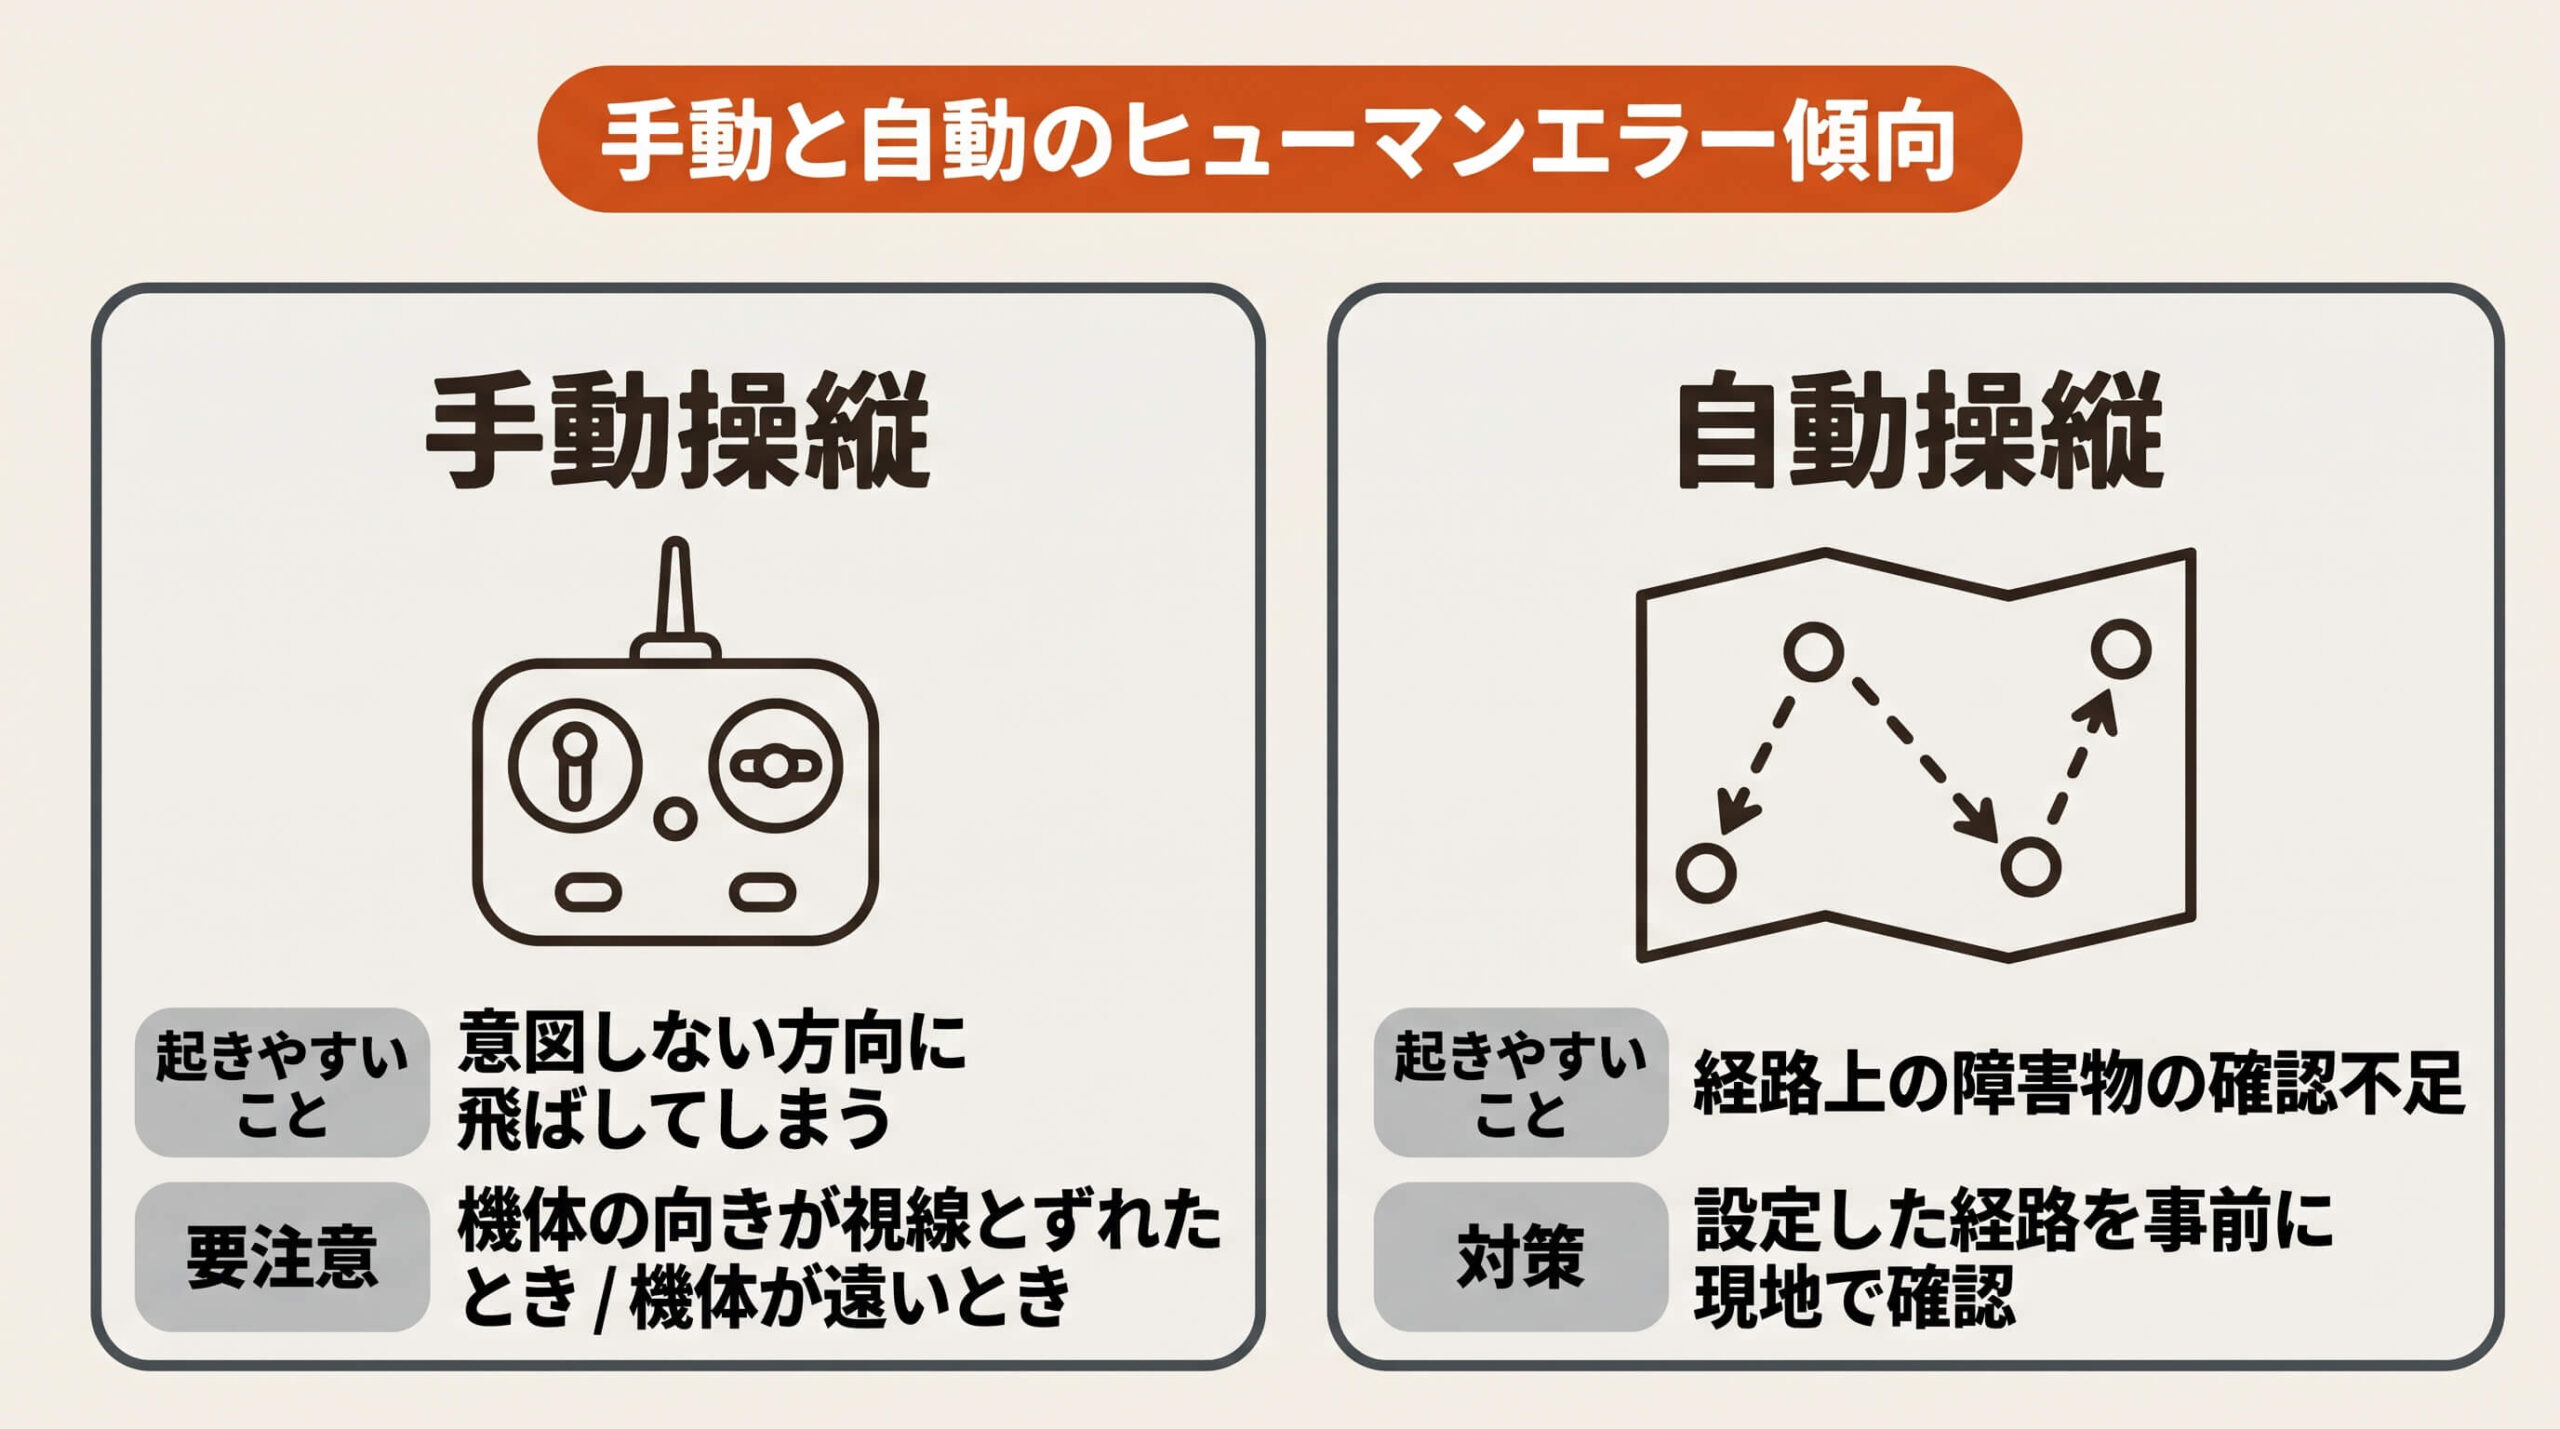
自動操縦と手動操縦、それぞれのヒューマンエラー傾向
自動操縦では、ウェイポイントを設定するときに飛行経路上の障害物の確認が不足すると、衝突や墜落につながるおそれがあります。設定した飛行経路上の障害物は、事前に現地で確認しましょう。
手動操縦は機体を精密に制御できる反面、操縦経験の浅い人が操作すると、意図しない方向に飛ばしてしまうことがあります。特に、操縦者の視線と機体の正面方向が異なるときに起きやすくなります。機体と操縦者の距離が離れるほど、機体付近の障害物との距離感が掴みにくくなり、接触しやすくなります。
自動操縦から手動操縦に切り替えるのは、作業の指示による場合と、飛行が不安定だと判断した場合です。切り替えた後は、次の点に注意します。
- 急な速度低下や失速に備えた操作の準備
- 障害物への接近を避けるための機体の向きの確認
- ホバリングさせて、機体の安定性や周囲の安全を確認
緊急時はフェールセーフ機能と事故対応の手順を押さえる
緊急時には、離陸地点などに戻すことを前提とせず、速やかに近くの安全な無人地帯へ不時着させることが基本です。
フェールセーフ機能の動き
送信電波や電源容量の減少などで飛行を続けられない、または続けられないと予想される場合は、あらかじめ設定したフェールセーフ機能によって自動帰還モードに切り替わり、離陸地点へ飛行します。バッテリー残量が極端に少ない場合などは、その場で自動着陸を試みます。
機体によっては、フェールセーフ機能が働いたときの動作を、ホバリング・その地点での着陸・自動帰還などから選んで設定できるものもあります。
事故が起きたときの対応
事故が起きたとき、運航者は次の順に対応します。
- 直ちに無人航空機の飛行を中止する
- 負傷者がいる場合は、その救護と緊急通報を最優先に行う
- 事故の状況に応じて警察へ、火災が起きている場合は消防へ通報するなど、危険を防止するための措置を講じる
- 事故が起きた日時・場所などの必要事項を、国土交通大臣に報告する
危険防止の措置や事故の報告を怠った場合の罰則は、航空法違反の罰則の解説にまとめています。
学科試験ではどう問われるか
第5章「無人航空機の操縦者及び運航体制」のなかでも、離着陸時の現象や緊急時の操作は、実際の操縦にもそのまま役立つテーマです。当サイトの練習問題を教則第5版と照らし合わせると、誤りの選択肢には決まったパターンがあります。
引っかけになりやすいポイント
選択肢では、似た現象の説明や、手動操縦と自動操縦の特徴を入れ替えた文がよく使われます。次の表の「よくある誤りの選択肢」は、当サイトの練習問題で誤りの選択肢として使っている形です。
| 論点 | 正しい理解 | よくある誤りの選択肢 |
|---|---|---|
| 地面効果 | 吹きおろしの気流が地面付近で滞留し、揚力が増す現象。1.5kgほどの機体では対地高度1m程度まで起こりやすい | この現象を「ボルテックス・リング・ステート」や「ホバリング」と呼ぶ |
| ボルテックス・リング・ステート | 垂直降下時に回転翼の上下で空気が再循環し、急激に揚力を失う現象。水平方向の移動をあわせて降下する | 揚力と重力のバランスが保たれた状態とする、地面付近で揚力が増す現象とする |
| GNSSを使用しないホバリング | エレベーター操作とエルロン操作で水平位置を安定させる | スロットル操作のみ、またはラダー操作のみで水平位置を安定させる |
| 手動操縦と自動操縦の使い分け | 再現性の高い飛行は自動操縦が得意。センサ類が機能不全に陥ったときは手動操縦で危険を回避する | 手動操縦は高い再現性を求められる操縦に適している、習熟度で飛行の安定性に差は出ない |
| ヒューマンエラーの傾向 | 自動操縦はウェイポイント設定時の障害物の確認不足。手動操縦は視線と機体の正面方向が異なるときに起きやすい | 視線と機体の正面方向の違いを自動操縦のエラーとする、機体が離れるほど距離感を掴みやすい |
| フェールセーフ機能 | 送信電波や電源容量の減少で自動帰還モードに切り替わる。残量が極端に少ない場合はその場で自動着陸を試みる | バッテリー残量に関係なく、常に離陸地点まで飛行を試みる |
地面効果とボルテックス・リング・ステートは、どちらも回転翼の吹きおろしが関わるため混同しやすい組み合わせです。地面効果は揚力が増す現象で、ボルテックス・リング・ステートは揚力を急激に失う現象です。
例題で確認する
当サイトの練習問題から、離着陸操作と手動・自動操縦に関する問題を3問選びました。
例題1(二等) 「ボルテックス・リング・ステート」とは何か答えなさい。
- 回転翼から発せられる揚力と重力のバランスが保たれている状態。
- 回転翼から発せられる吹きおろしの気流が地面付近で滞留し、揚力が増す現象。
- 回転翼の上下で空気の再循環が発生し急激に揚力を失う現象。
正解は3つ目です。機体を垂直に降下させると、吹きおろした空気を再び吸い込み、回転翼の上下で空気が再循環します。1つ目はホバリング、2つ目は地面効果の説明です。
例題2(二等) GNSSを使用しないホバリングを行う際の操作として、教則の記述に合うものはどれか。
- エレベーター操作及びエルロン操作により水平位置を安定させる。
- スロットル操作のみで水平位置を安定させる。
- ラダー操作のみで水平位置を安定させる。
正解は1つ目です。GNSSの受信機能を無効にすると、機体周辺の気流の影響で水平位置が不安定になります。教則は、エレベーター操作とエルロン操作で水平位置を安定させるとしています。
例題3(二等) 自動操縦におけるヒューマンエラーの傾向について、教則の記述として正しいものはどれか。
- ウェイポイント設定時、飛行経路上の障害物等の確認不足によって衝突や墜落が発生することが想定される。
- 自動操縦では、操縦者の視線と機体の正面方向の違いによる操作ミスが主な原因となる。
- 自動操縦にはヒューマンエラーが生じる余地はない。
正解は1つ目です。自動操縦では、ウェイポイントを設定するときの障害物の確認不足が衝突や墜落につながります。視線と機体の正面方向の違いによるミスは、手動操縦で起きやすい傾向です。
ほかの問題も解いて理解度を確かめたい方は、分野別クイズ(無料)で「システム」と「操縦者及び運航体制」の分野を選んでみてください。通しで力試しをしたい場合は、二等模擬試験(本番形式)もあわせてご利用ください。
よくある質問
ボルテックス・リング・ステートとは何ですか
機体を垂直に降下させるときに、吹きおろした空気が再び吸い込まれ、回転翼の上下で空気の再循環が起きて、急激に揚力を失う現象です。降下時に水平方向の移動をあわせて操作することが防止策になります。
GNSSを使用しない操縦は、どんなときに必要ですか
GNSSの受信機能が何らかの原因で使えない緊急時に必要です。ホバリング中にGNSSの受信機能が無効になると水平位置が不安定になるため、エレベーター操作やエルロン操作で安定させます。
自動操縦は手動操縦より安全ですか
一概にはいえません。自動操縦は、ウェイポイント設定時に障害物の確認が不足すると、衝突や墜落のリスクがあります。手動操縦は、操縦経験の浅さが意図しない方向への飛行につながることがあります。それぞれ異なるヒューマンエラーの傾向があります。
事故が発生したら、まず何をすべきですか
直ちに飛行を中止し、負傷者がいる場合はその救護と緊急通報を最優先に行います。そのうえで警察・消防への通報など必要な措置を講じ、国土交通大臣へ報告します。
地面効果とはどのような現象ですか
回転翼から吹きおろす気流が地面付近で滞留し、揚力が増す現象です。教則では、機体重量1.5kgほどのマルチローターの場合、離陸直後から対地高度1m程度までの間に起こりやすいと例示されています。
まとめ
無人航空機の操縦には、地面効果やボルテックス・リング・ステートといった離着陸時の現象への理解、GNSSを使用しない緊急時の操作、手動操縦と自動操縦それぞれのヒューマンエラー傾向への理解が欠かせません。
フェールセーフ機能の仕組みと、事故が起きたときの対応の順番もあわせて押さえておきましょう。
あわせて読みたい
出典:国土交通省「無人航空機の飛行の安全に関する教則」第5版(5.2)
コメント