※本記事は2026年10月時点の情報にもとづいています。制度は変更される場合があるため、実際の飛行・申請にあたっては必ず国土交通省の最新情報をご確認ください。
ドローンって、中を開けたらどんな部品が入っているんですか?
センサーの塊です。人間でいう三半規管や目の役割をする部品が、いくつも入っているんですよ
無人航空機は、複数のセンサーが集めた情報をもとに、機体の姿勢や位置を自動で調整しながら飛んでいます。
この記事では、教則にもとづいて、フライトコントロールシステムを構成するセンサー類、バッテリーの用語、モーターや送信機の仕組みを整理します。
フライトコントロールシステムとは何か
フライトコントロールシステムは、搭載されたセンサーや送信機からの情報を処理し、機体を制御する信号を送るシステムです。代表的なデバイスには、次のようなものがあります。
| デバイス | 機能・特徴 |
|---|---|
| GNSS | 人工衛星の電波を受信し、機体の位置・高度を取得する(GPSなど) |
| ジャイロセンサ | 回転角速度を測定する |
| 加速度センサ | 加速度を測定する |
| IMU | ジャイロと加速度センサを組み合わせ、3次元の角速度と加速度を検出する |
| 地磁気センサ | 地磁気を用いて機体が向いている方向を取得する |
| 高度センサ | レーザーや気圧センサで地上からの高度を取得する |
| メインコントローラー | 各センサーの情報と送信機の指令をもとに、機体の姿勢を制御する |
センサー類の多くは、キャリブレーション(初期調整)が必要です。機体ごとに指定された方法で、正しくキャリブレーションできているかを常に確認しましょう。
センサーの仕組みを1つずつ見る
ジャイロセンサは回転を検出する
ジャイロセンサは、単位時間当たりの回転角度の変化を検出します。風で機体が傾いたときに、その傾きや向きの変化をとらえ、フライトコントロールシステムに伝えます。
加速度センサは速度の変化を検出する
加速度センサは、直交する3軸方向の並進運動を検出し、機体の速度の変化量をとらえます。ジャイロセンサと組み合わせて、機体の姿勢を制御します。
地磁気センサは方位を測定する
地磁気センサは、地球の磁力を検出して方位を測定します。高圧線や鉄材を多く使った建物など、周囲の鉄や電流の影響を受けやすいため、キャリブレーションが大切なセンサーです。くわしくは電波・磁気・GNSSの仕組みで解説しています。
高度センサには複数の方式がある
高度の計測には、主に次の3種類のセンサーが使われます。
- 気圧センサ:気圧の変化を歪みゲージで読み取って高度を計測する
- 超音波センサ:音波の反射時間から高度を計測する
- LiDAR:レーザー光(赤外線)の反射時間から高度を計測する
バッテリーの用語と単位を整理する
バッテリーには、教則で定義された用語と求め方があります。
| 用語 | 単位 | 求め方 | 概要 |
|---|---|---|---|
| 電圧 | V | セル当たりの電圧×セル数 | リチウムポリマーは1セル3.7V。電池残量が減ると電圧も下がる |
| 出力 | W | 放電時電圧×電流 | 単位時間当たりのエネルギー量 |
| 容量 | Ah | 電流×時間 | 満充電から終止電圧(決められた最低電圧)までに使える電気量 |
| エネルギー容量 | Wh | 放電時電圧×電流×時間 | 電流や温度によって変化する |
| 充電率 | % | 現時点で放電できる電気量÷満充電時に放電できる電気量 | 0%が仕様上の完全放電、100%が満充電 |
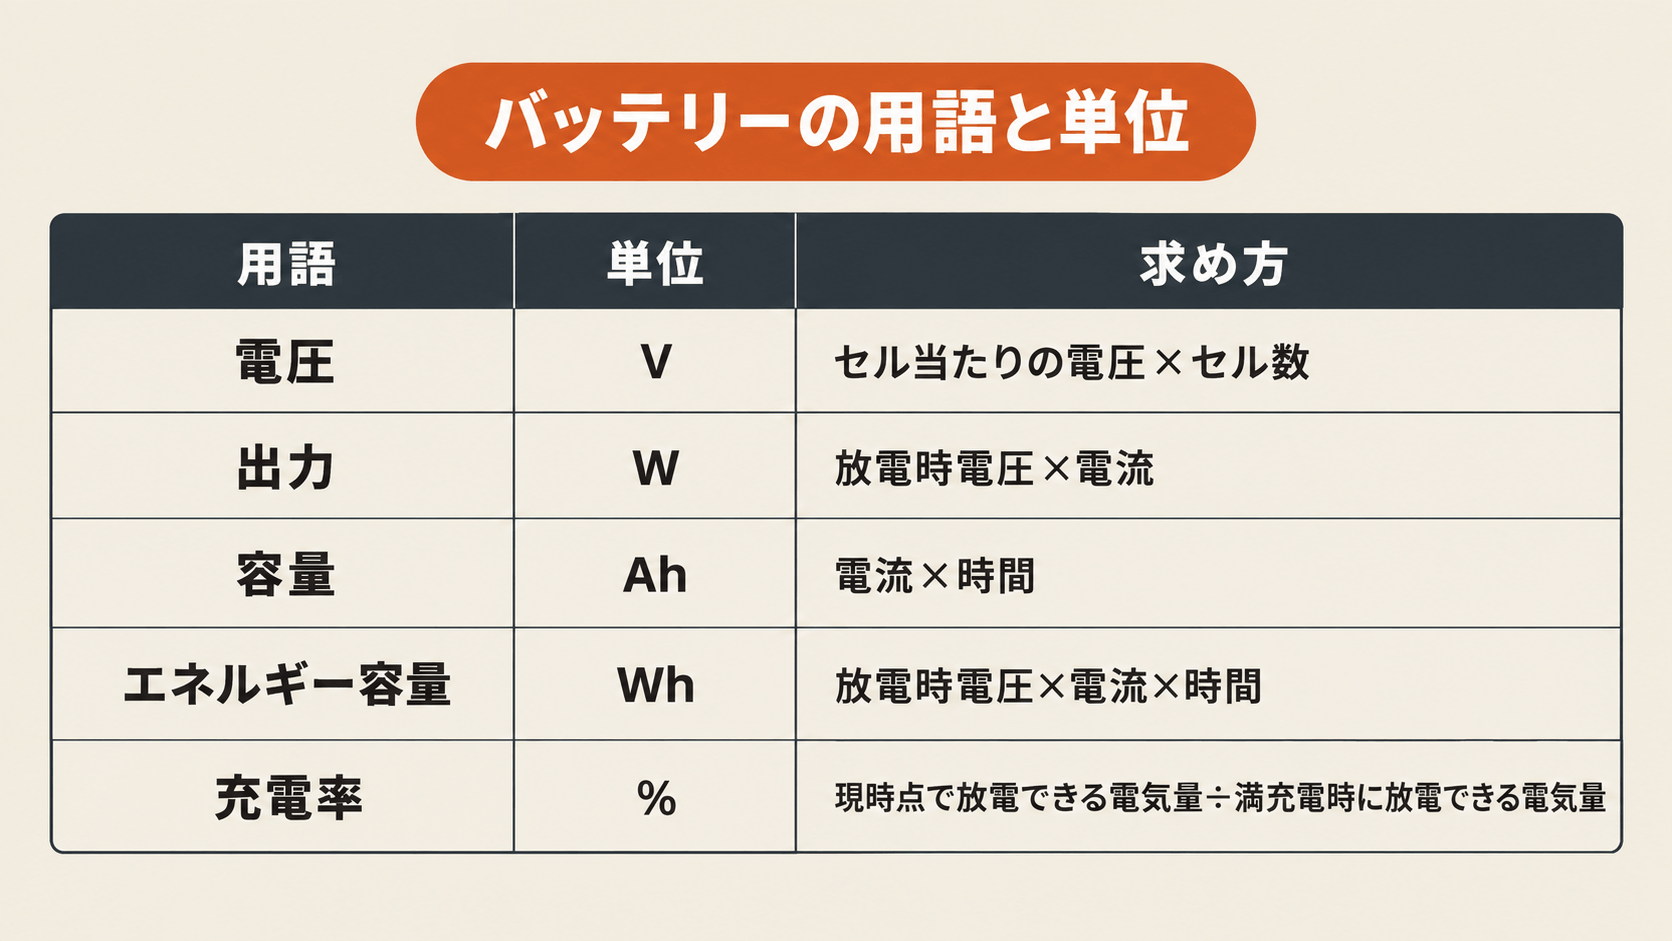
セルとは、バッテリーを構成する最小単位の電池のことです。たとえば3セルのリチウムポリマーバッテリーなら、3.7V×3=11.1Vになります。
出力を一定に保とうとする場合、電池残量が少なくなるほど放電時の電圧が下がるため、必要な電流は増えていきます。容量やエネルギー容量は、放電時の電流の大きさや温度によっても変化する点に注意しましょう。
モーター・ローター・ESCの役割
電動の無人航空機では、ローターを駆動するモーターに、ブラシモーターとブラシレスモーターがあります。ブラシレスモーターは、メンテナンスが容易で静音、長寿命という特徴があります。
ローターは、時計回転(CW)と反時計回転(CCW)のどちらかに合わせた形状になっています。モーターの回転方向に合わせて、正しく取り付ける必要があります。
モーターの回転数は、ESC(エレクトロニックスピードコントローラー)で制御されます。ローターの回転数を増減させることで、揚力や推力を変化させています。
送信機からの指令が機体に届く仕組み
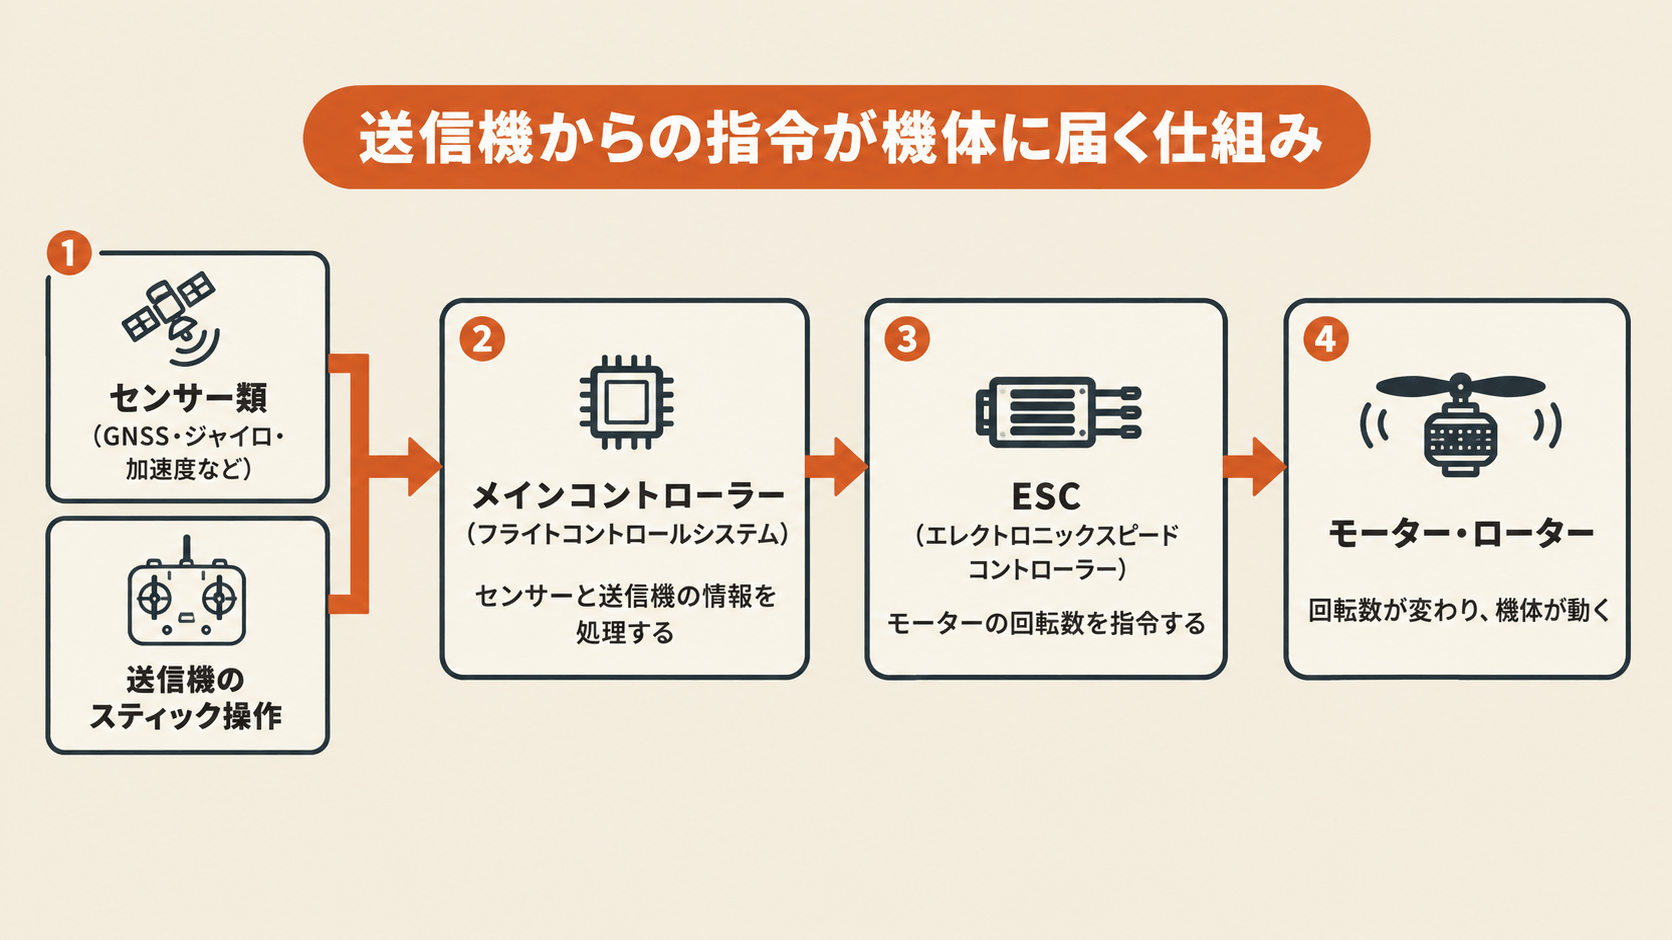
無人航空機への指令は、送信機から機体へ送られます。機体側では受信機が指令を受け取り、メインコントローラーがモーターやサーボ(舵などを動かす駆動装置)を動かして機体を操縦します。
スティック操作の割り当てはモードで変わる
送信機のスティック操作は、モードによって割り当てが異なります。回転翼航空機の場合は、次のとおりです。
| 操作 | 機体の動き | モード1 | モード2 |
|---|---|---|---|
| スロットル | 上昇・降下 | 右スティックの上下 | 左スティックの上下 |
| エレベーター | 前後移動 | 左スティックの上下 | 右スティックの上下 |
| エルロン | 左右移動 | 右スティックの左右 | 右スティックの左右 |
| ラダー | 機首の左右旋回 | 左スティックの左右 | 左スティックの左右 |
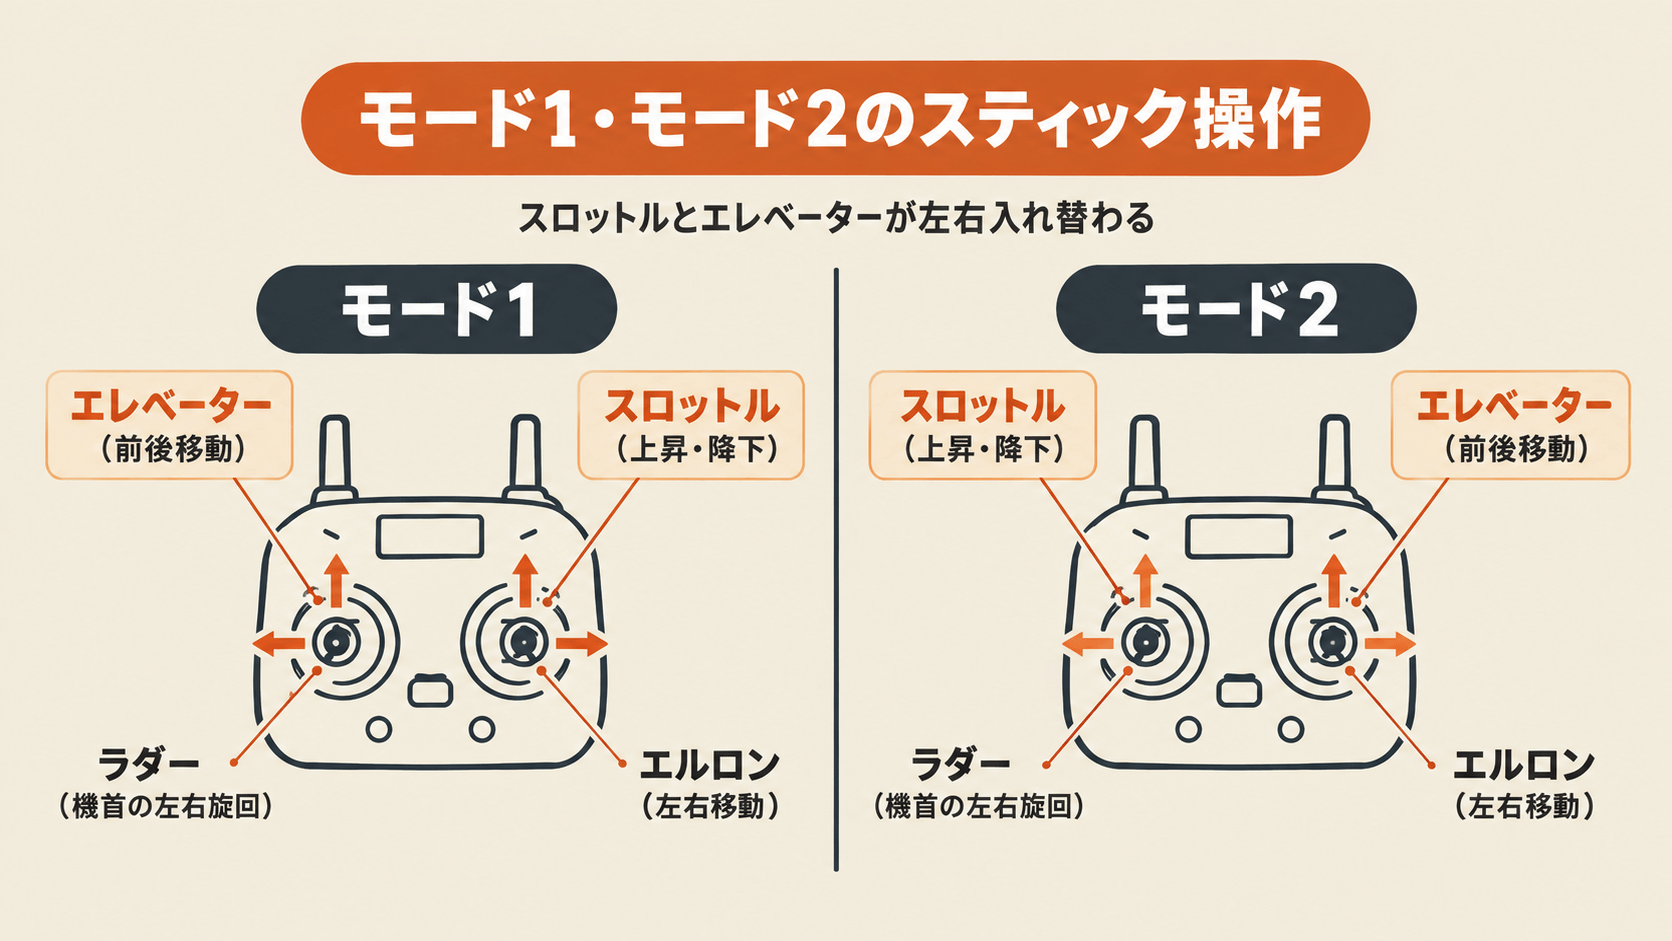
モード1とモード2の違いは、スロットルとエレベーターの左右が入れ替わる点だけです。エルロンとラダーの割り当ては共通しています。
電波の混信に注意する(一等)
一等の範囲になりますが、同じ周波数帯の電波が同時に複数使われている場所では、混信によって誤作動が起きる可能性があります。飛行させる前に、測定器などで周辺の電波の状態を確認することが望ましいとされています。無線LANやWi-Fi、高圧送電線の影響を受ける場合もあるため、周辺環境の確認が欠かせません。
機体の動力源は電動とエンジンの2種類
無人航空機の動力源は、主に電動かエンジンです。
| 動力源 | メリット | デメリット |
|---|---|---|
| 電動 | 振動・騒音が少なく、機体を軽量化できる | 飛行時間が短い |
| エンジン | 飛行時間が長く、長距離飛行が可能 | 騒音が電動より大きい |
リチウムポリマーバッテリーの特徴と注意点
多くの無人航空機には、ゲル状のポリマー電解質を使ったリチウムポリマーバッテリーが使われています。主な特徴は次のとおりです。
- エネルギー密度が高い
- 電圧が高い
- 自己放電(使わなくても電気が少しずつ減る現象)が少ない
- メモリ効果(継ぎ足し充電で見かけの容量が減る現象)が小さい
- 電解質が可燃物である
満充電のリチウムポリマーバッテリーで急上昇させると、直後にバッテリー残量が減ったように見えることがあります。これは、大きな電流が流れたことで、一時的に電圧が下がったためです。
取り扱いでは、次の点に注意が必要です。
- 充電器は満充電で停止するが、過充電になる場合がある。過放電・過充電は劣化を早め、寿命を縮める
- 過放電・過充電の状態では、通常より多くのガスが内部に発生し、バッテリーが膨らむ原因になる
- 強い衝撃や短絡(ショート)を受けると、発火する可能性がある
複数のセルで構成されたバッテリーでは、セル間の充電量のバランスを補正しながら充電することが重要です。バランスが大きく崩れたまま充電すると、セル間に電圧差が生じて一部のセルが過放電になり、急速に劣化が進みます。バランスコネクタが付いているタイプは、充電時にコネクタを充電器へ接続しましょう。
冬季の飛行では、気温低下で放電能力が落ちるため、飛行時間が半減することがあります。バッテリー残量が減って電圧が下がってくると、急激に出力が弱まり、墜落の原因になることもあります。
バッテリーの保管・交換・廃棄の方法は、整備点検とバッテリー管理の解説にまとめています。
学科試験ではどう問われるか
第4章「無人航空機のシステム」のなかでも、機体を構成するセンサーやバッテリーは、部品ごとの役割を区別して覚えたいテーマです。教則第5版の本文と当サイトの練習問題を突き合わせると、選択肢の作り方には共通する型が見えてきます。
引っかけになりやすいポイント
選択肢では、センサーの役割や計算式の組み合わせを入れ替えた文がよく使われます。次の表の「よくある誤りの選択肢」は、当サイトの練習問題で誤りの選択肢として使っている形です。
| 論点 | 正しい理解 | よくある誤りの選択肢 |
|---|---|---|
| ジャイロセンサ | 単位時間当たりの回転角度の変化(回転角速度)を検出する | 地球の磁力を検出して方位を測る装置とする、3次元の並進運動を検出する装置とする |
| 高度センサ | 気圧センサは気圧の変化、超音波センサは音波の反射時間、LiDARはレーザー光(赤外線)の反射時間で計測する | LiDARは可視光線のみを照射する、超音波センサは気圧センサと同じ原理で計測する |
| バッテリーの出力と容量 | 出力(W)は放電時電圧×電流、容量(Ah)は電流×時間。容量は放電時の電流の大きさや温度で変化する | 出力を電流×時間で求める、容量は電流や温度の影響を受けず常に一定 |
| 送信機のモード | モード1とモード2で左右が入れ替わるのはスロットルとエレベーター。エルロンとラダーの割り当ては共通 | エルロンとラダーの操作方法が入れ替わる、モードの違いは機体の種類で決まる |
| リチウムポリマーバッテリーの特徴 | エネルギー密度と電圧が高く、メモリ効果が小さい。電解質は可燃物 | エネルギー密度や電圧が低い、電解質が不燃物、メモリ効果が大きい |
| 急上昇した直後の残量低下 | 大きな電流が流れたことによる一時的な電圧低下 | メモリ効果と呼ばれる現象で、継ぎ足し充電が原因 |
満充電で急上昇した直後の残量低下と、メモリ効果は混同しやすい組み合わせです。前者は、大きな電流が流れたことによる一時的な電圧低下です。後者は、継ぎ足し充電などで見かけの放電容量が減る現象を指します。
例題で確認する
当サイトの練習問題から、機体の構成に関する問題を3問選びました。
例題1(二等) 回転翼航空機の送信機における「モード1」と「モード2」の違いに関する記述として、正しいものはどれか。
- モード1では右側スティックの上下操作がスロットル(推力の増減)、モード2では左側スティックの上下操作がスロットルとなる。
- モード1とモード2では、エルロン(左右移動)とラダー(機首の左右旋回)の操作方法が入れ替わる。
- モード1・モード2の違いは、機体が回転翼航空機か飛行機かによって決まる。
正解は1つ目です。モード1では右側スティック、モード2では左側スティックの上下操作がスロットルになります。エルロンとラダーの割り当ては、どちらのモードでも変わりません。
例題2(二等) バッテリーの「出力(W)」の求め方として、正しいものはどれか。
- 放電時電圧(V)×電流(A)
- 電流(A)×時間(h)
- セル当たりの電圧(V)×セル数
正解は1つ目です。出力は単位時間当たりのエネルギー量で、放電時電圧×電流で求めます。電流×時間は容量、セル当たりの電圧×セル数は電圧の求め方です。
例題3(一等) 送信機の電波による混信対策に関する記述として、誤っているものを1つ選べ。
- 同じ周波数帯の電波が同時かつ複数使用されている場所では、複数の電波が干渉して混信による誤作動が起きる可能性がある。
- 電波混信の予防として、飛行させる前に測定器等で周辺の電波の状態を確認することが望ましい。
- 無人航空機で使用される送信機からの電波同士でのみ混信が起こりうるため、無線LANやWi-Fi、高圧送電線の影響は考慮する必要がない。
正解は3つ目です。この問題は誤りを選ぶ形式です。教則は、送信機の電波だけでなく、無線LANやWi-Fi、高圧送電線の影響を受ける場合もあるとしています。
ほかの問題も解いて理解度を確かめたい方は、分野別クイズ(無料)で「システム」の分野を選んでみてください。通しで力試しをしたい場合は、二等模擬試験(本番形式)もあわせてご利用ください。
よくある質問
GNSSとGPSは何が違いますか
GPSはアメリカの衛星測位システムの名称で、GNSSはGPSを含む衛星測位システム全般を指す総称です。教則ではGNSSという表記が使われています。
ブラシレスモーターは何がメリットですか
メンテナンスが容易で、静音性が高く、寿命が長いことがメリットです。
バッテリーが膨らんでいたら使ってもよいですか
使わないほうが安全です。教則では、膨らみは過充電などで内部に可燃性ガスが発生している可能性があるとして、早めの交換を求めています。
冬に飛行時間が短くなるのはなぜですか
気温が下がるとバッテリーの放電能力が低下するためです。教則でも、冬季は飛行時間が半減することがあると説明されています。
エンジン機と電動機はどちらを選べばよいですか
飛行時間や距離を重視するならエンジン機、静音性や軽量性を重視するなら電動機が向いています。用途に応じて使い分けましょう。
まとめ
無人航空機は、GNSSやジャイロセンサなど複数のセンサーが集めた情報を、フライトコントロールシステムが処理して姿勢を制御しています。
バッテリーには電圧・出力・容量・エネルギー容量・充電率という決まった用語と求め方があり、リチウムポリマーバッテリーは特性と注意点をあわせて理解しておく必要があります。機体を構成する部品の役割を知ることは、日々の点検や安全な運航判断にもつながります。
あわせて読みたい
出典:国土交通省「無人航空機の飛行の安全に関する教則」第5版(4.4)
コメント