※本記事は2026年10月時点の情報にもとづいています。制度は変更される場合があるため、実際の飛行・申請にあたっては必ず国土交通省の最新情報をご確認ください。

ドローンの操縦が急にきかなくなったという話、聞いたことありますか?
電波が届いていないとか、そういうことですか?
電波のトラブルは、操縦不能の原因の1つです。無人航空機は、電波・地磁気・GNSSという、機体そのもの以外の要素技術にも支えられて飛んでいます。
この記事では、教則にもとづいて、電波の性質と周波数帯、地磁気センサの役割、GNSSとRTKの精度を整理します。あわせて、一等の学科試験の範囲(教則では〔一等〕と表示)であるフレネルゾーンの計算例も、教則の数値で解説します。
電波には6つの性質がある
電波には、直進・反射・屈折・回折・干渉・減衰という性質があります。
| 性質 | 特徴 |
|---|---|
| 直進 | 進行方向に障害物が無い場合は直進する |
| 反射・屈折 | 異なる媒質の間を進行するとき、反射や屈折が起こる |
| 回折 | 周波数が低い(波長が長い)ほど、障害物を回り込みやすくなる |
| 干渉 | 2つ以上の波が重なると、強め合ったり弱め合ったりする |
| 減衰 | 進行距離の2乗に反比例して電力密度が減る(距離が2倍で電力密度は1/4) |
2.4GHzの電波は回折しにくく直進性が高いため、障害物の影響を受けやすいという特徴があります。また電波は、周波数によって特性は異なるものの、水中では吸収されて大きく減衰します。
マルチパスとは何か
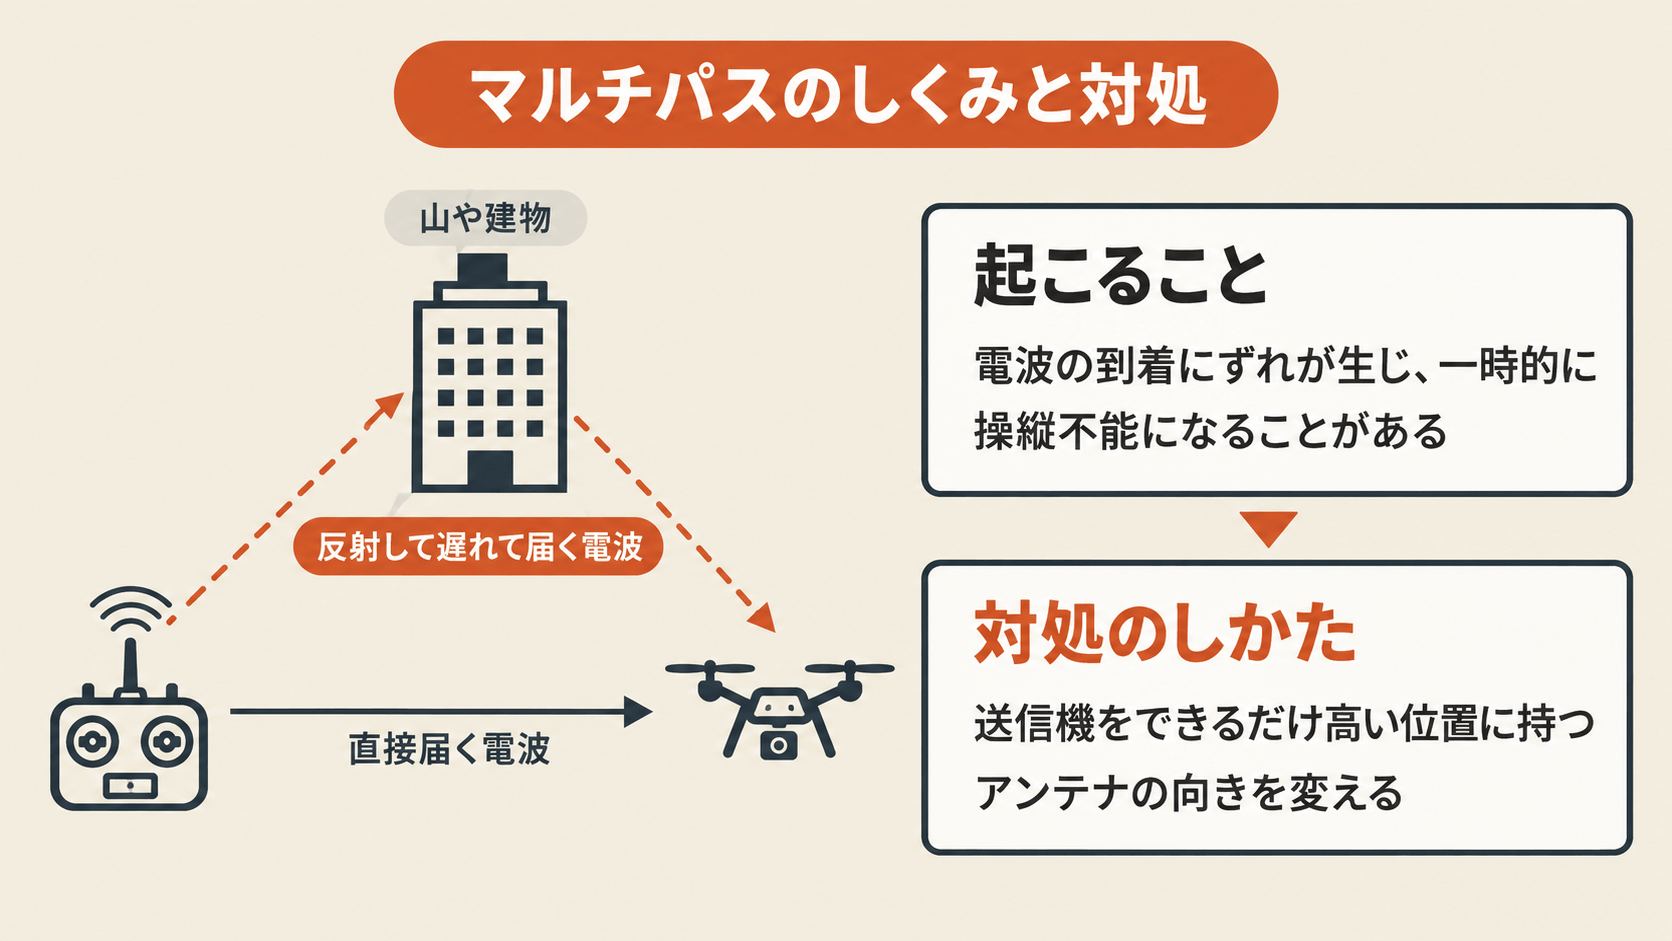
送信アンテナから出た電波が、山や建物などで反射・屈折し、複数の経路を通って伝わる現象をマルチパスといいます。反射・屈折した電波は届くまでにわずかな遅れが生じ、一時的に操縦不能になる原因の1つになります。
マルチパスで電波が弱くなり操縦できなくなった場合は、送信機をできるだけ高い位置に持ち、アンテナの向きを変えることで、操縦の復帰を試みます。
フレネルゾーンと通信距離の関係
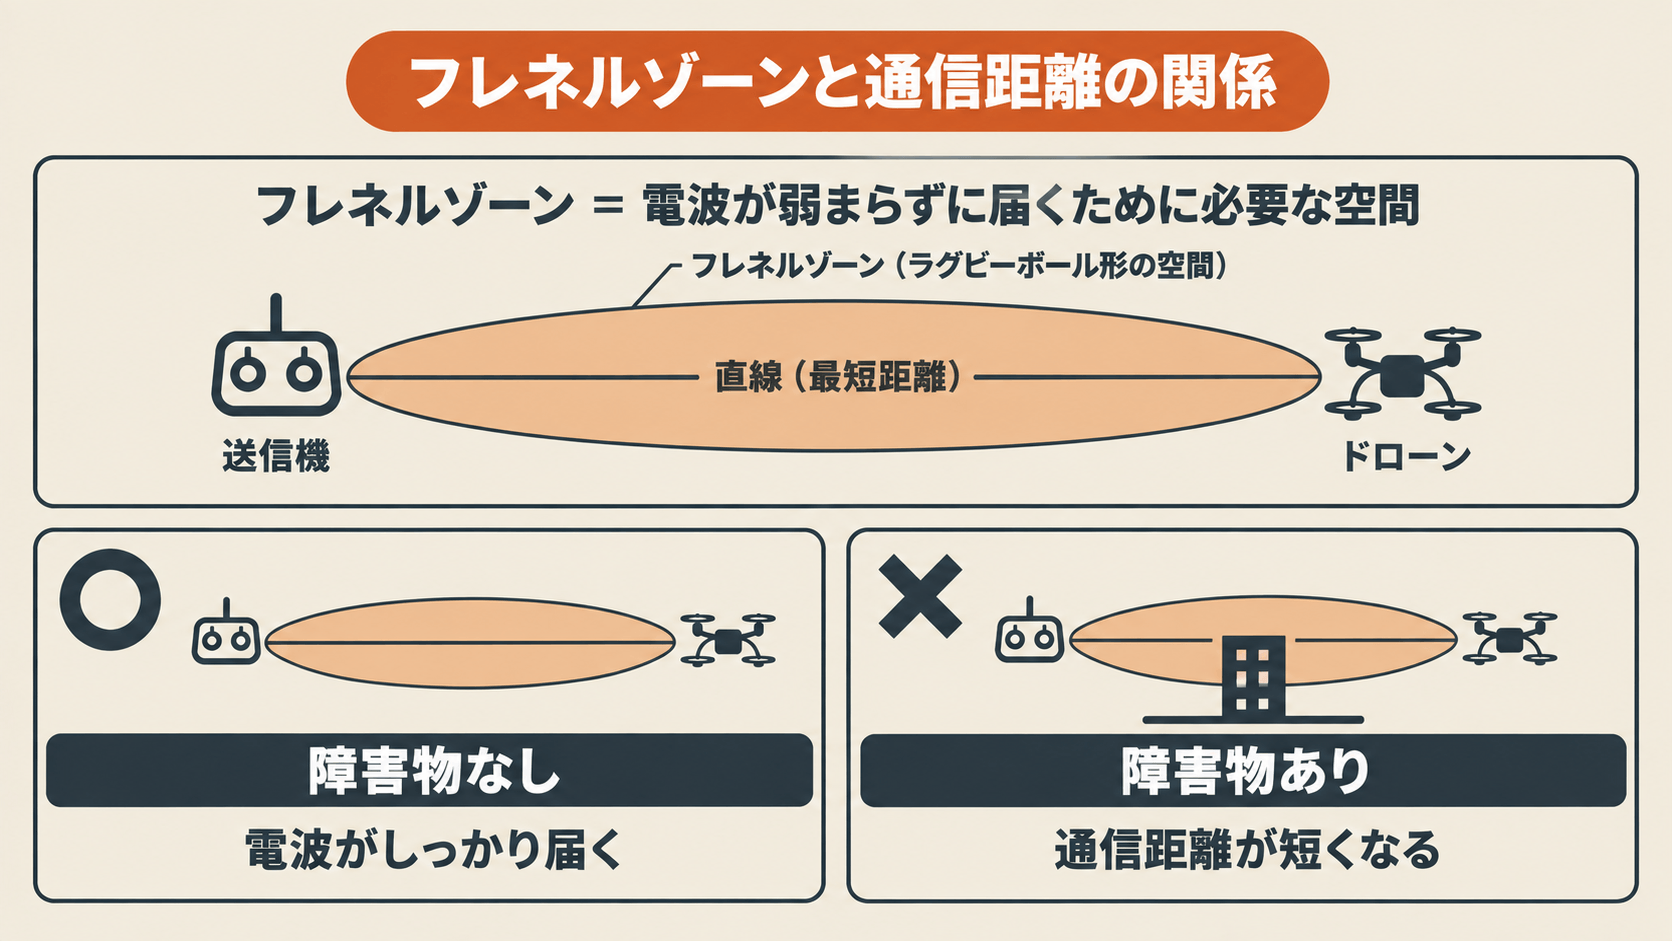
フレネルゾーンとは、無線通信で電力を損失せずに電波が届くために必要な領域のことです。「見通しが良い」という表現は、このフレネルゾーンがしっかり確保されている状態を意味します。
フレネルゾーンは、送信アンテナと受信アンテナを結ぶ最短距離を中心とした、楕円体の空間です。電波の伝わり方で重要なのは、「第1フレネルゾーン」と呼ばれる部分です。
ここに壁や建物などの障害物があると、受信電界強度(受信点での電波の強さ)が確保できず、通信エラーが起きます。その結果、障害物がない場合に比べて通信距離が短くなります。
フレネルゾーンの半径は、周波数が高く(波長が短く)なるほど、またお互いの距離が短くなるほど小さくなります。2.4GHz帯・5.7GHz帯の場合、2地点が100m離れているケースでは半径は2m以下です。地面も障害物になるため、フレネルゾーンの半径を考慮して、アンテナの高さを十分に確保する必要があります。
フレネルゾーン半径を計算してみる(一等)
ここからは一等の範囲です。教則には、フレネルゾーンの半径Rを求める式と計算例があります。送受信アンテナ間の距離をD、波長をλとすると、次の式で求められます。
フレネルゾーン半径 R = √(λ ×(D÷2)² × 1/D)= √(λ × D ÷ 4)
送受信アンテナ間距離100m、使用周波数2.4GHzという条件で計算してみましょう。
- 波長を求める:光の速度(3×10⁸m/s)÷使用周波数(2.4×10⁹Hz)=0.125m
- 半径を求める:R=√(0.125×100÷4)=√3.125≒1.77m
- 理想的なアンテナの高さは、1.77m以上となる
実際には、フレネルゾーン半径の60%以上のアンテナ高さがあれば、障害物がない場合と同等の通信品質を確保できるといわれています。この条件では、1.77×0.6≒1.1m以上のアンテナ高さが必要です。
無人航空機で使われる電波の周波数帯
無人航空機の運航で主に使われる電波の周波数帯は、2.4GHz帯、5.7GHz帯、920MHz帯、73MHz帯、169MHz帯です。169MHz帯は、主に2.4GHz帯・5.7GHz帯の無人移動体画像伝送システムのバックアップ回線として使われます。
通信できる距離は、周波数帯や出力、アンテナの特性、変調方式(データを電波に乗せる方式)、伝送速度などによって変わります。
送信機のアンテナから出る電波の強さは、方向によって異なります。送信機の持ち方や機体の位置を考えて、最適なアンテナの角度に調整しましょう。
波長による電波の違い(一等)
ここからは一等の範囲です。電波は、波長が長いほど直進性が弱く、伝えられる情報量が小さい一方、減衰しにくい性質があります。波長が短いほど、その逆です。
| 区分 | 波長・周波数 | 特徴 | 主な用途 |
|---|---|---|---|
| 超短波 | 1〜10m(30〜300MHz) | 極超短波より直進性が弱い | (教則では極超短波との比較として記載) |
| 極超短波 | 10cm〜1m(300MHz〜3GHz) | 直進性が強いが、多少の山や建物の陰には回り込む。情報量が大きく、小型のアンテナで通信できる | 無人航空機の制御用通信、携帯電話、業務用無線など |
| マイクロ波 | 1〜10cm(3〜30GHz) | 直進性が強く、特定の方向に向けて発射するのに適する。情報量が非常に大きい | 無人航空機の画像伝送、衛星通信、無線LAN、レーダーなど |
市街地のように多くの無線局がある場所では、スペクトラムアナライザ(電波の強さを周波数ごとに測る機器)で、同じ周波数の電波やノイズがないかを事前に調べることも重要です。
電波の利用に関する法律上のルール(免許や技適マーク)は、小型無人機等飛行禁止法・電波法の解説にまとめています。
地磁気センサと磁気キャリブレーション
地磁気センサは、地球の磁気を検出して、機体の向き(方位)や姿勢を知るためのセンサーです。
地磁気センサが正常な方位を計測しないことがあるのは、磁力線が示す北(磁北)と、地図上の北との間にずれ(偏角)が生じるためです。
地磁気の検出には、鉄や電流が影響します。次のような場所の近くでは、機体の姿勢や進行方向に影響が出ることがあります。
- 高圧線、変電所、電波塔
- 鉄材を多く使った建物
- 新幹線や電車の線路、自動車
- 鉄板など、鉄材が多く埋め込まれた場所
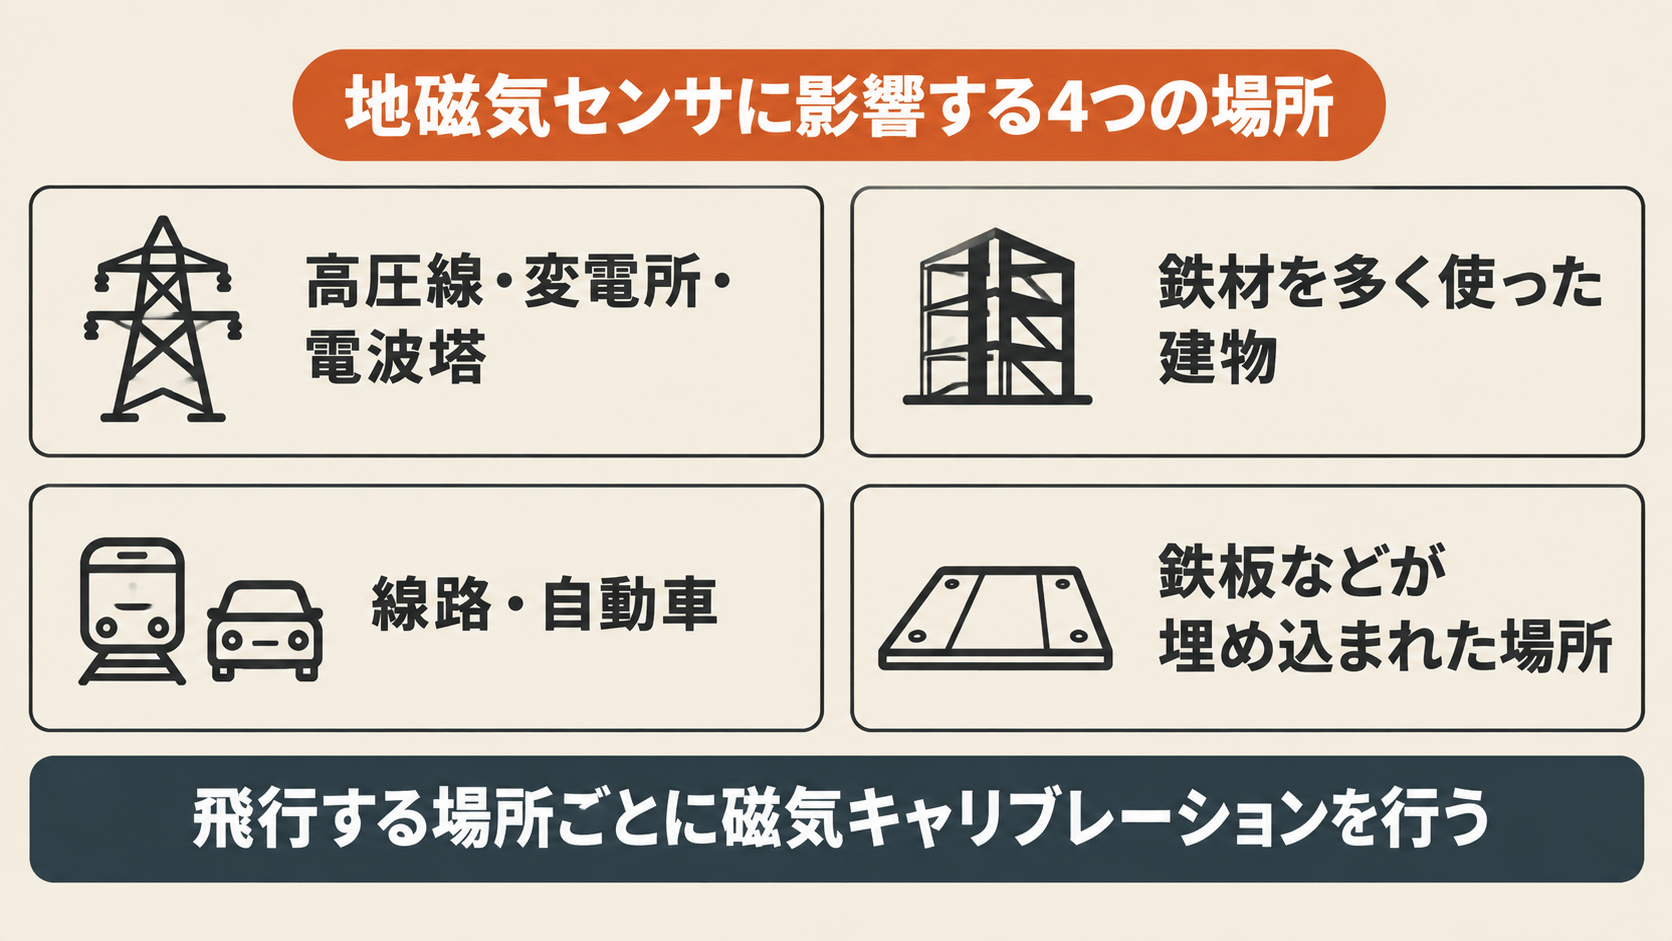
磁気キャリブレーションとは、飛行前にその場所の地磁気を検出して方位を取得し、GNSS機能やメインコントローラーに認識させる作業です。正しく行われていないと、機体が操縦者の意図しない方向へ飛ぶ可能性があります。地磁気の方向は場所によって異なるため、飛行させる場所ごとにキャリブレーションを行うことが重要です。
GNSSとRTKの精度の違い
GPS(Global Positioning System)は、アメリカ国防総省が航空機などの航法支援用に開発したシステムです。GPSに加え、ロシアのGLONASS、欧州のGalileo、日本の準天頂衛星QZSSなどを総称して、GNSS(全球測位衛星システム)と呼びます。
GNSSは、最低4個以上の人工衛星からの信号を同時に受信することで、位置を計算します。安定飛行のためには、より多くの人工衛星から信号を受信することが望ましいとされています。
| 測位方式 | 受信機 | 精度 |
|---|---|---|
| 単独測位(GPS) | 1台 | 数十m |
| RTK・DGPS | 固定局と移動局の2台 | 数cm〜数m |
自動操縦では、手動操作よりも高精度なGNSS測位が必要です。あらかじめ地図上で設定したWay Point(経由地点)は、GNSSの測位精度の影響を受けます。精度が悪化すると、実際の飛行経路の誤差が大きくなります。
測位精度に影響するものとしては、GNSS衛星の時計の精度、捕捉している衛星の数、障害物によるマルチパス、受信環境のノイズなどが挙げられます。一般的に、位置精度は水平方向に比べて高度方向の誤差が大きくなる点にも注意しましょう。
GNSSが使えない状況での操縦方法は、離着陸操作とGNSSなし操縦の解説で紹介しています。
学科試験ではどう問われるか
第4章「無人航空機のシステム」のなかでも、電波・磁気・GNSSは、目に見えない現象を扱うぶん誤解しやすいテーマです。当サイトの練習問題を教則第5版と照らし合わせると、誤りの選択肢には決まったパターンがあります。
引っかけになりやすいポイント
選択肢では、電波の性質の向きや数値を逆にした文がよく使われます。次の表の「よくある誤りの選択肢」は、当サイトの練習問題で誤りの選択肢として使っている形です。
| 論点 | 正しい理解 | よくある誤りの選択肢 |
|---|---|---|
| 回折 | 周波数が低い(波長が長い)ほど障害物を回り込みやすい。2.4GHzの電波は回折しにくい | 周波数が高いほど回り込みやすい、回折を「波が重なって強め合う・弱め合う」現象とする |
| 減衰 | 電力密度は進行距離の2乗に反比例する。距離が2倍なら1/4になる | 進行距離に比例して減り、距離が2倍なら1/2になる |
| マルチパスへの対処 | 送信機をできるだけ高い位置に持ち、アンテナの向きを変える | 送信機をできるだけ低い位置に構える |
| フレネルゾーン | 内部に障害物があると通信距離が短くなる。半径は周波数が高いほど小さい | フレネルゾーン内の障害物は通信距離に影響しない |
| 地磁気と磁気キャリブレーション | 鉄道や自動車も地磁気の検出に影響する。キャリブレーションは飛行させる場所ごとに行う | 新幹線や電車、自動車の影響は受けない、一度行えば別の場所では不要 |
| GNSSの測位精度 | 単独測位は数十m、RTKやDGPSは数cm〜数m。高度方向の誤差が水平方向より大きい | 単独測位でもRTKと同等の数cm精度が出る、水平方向の誤差のほうが大きい |
回折と干渉は、説明文が似ているので入れ替えやすい組み合わせです。回折は障害物の後ろに回り込む性質で、干渉は2つ以上の波が重なって強め合ったり弱め合ったりする性質です。
例題で確認する
当サイトの練習問題から、二等の問題を2問と、一等の計算問題を1問選びました。
例題1(二等) 無線通信における「マルチパス」に関する記述として、正しいものを1つ選べ。
- 送信アンテナから放射された電波が山や建物などによる反射・屈折等により複数の経路を通って伝搬される現象をいい、一時的な操縦不能の要因となりうる。
- マルチパスとは、電波が水中で吸収されて大きく減衰する現象をいう。
- マルチパスが発生した場合、送信機をできるだけ低い位置に構えることで復帰を試みるのが有効である。
正解は1つ目です。反射や屈折で遅れて届いた電波は、一時的な操縦不能の要因になります。電波が弱くなったときは、送信機をできるだけ高い位置に持って復帰を試みます。
例題2(二等) GNSSの測位精度の方向による違いに関する記述として、正しいものはどれか。
- 一般的に位置精度は、水平方向に比べ高度方向の誤差が大きくなる。
- 一般的に位置精度は、高度方向に比べ水平方向の誤差が大きくなる。
- 水平方向と高度方向の測位精度に差はなく、常に同程度である。
正解は1つ目です。教則は、GNSSの位置精度について、一般的に水平方向より高度方向の誤差が大きくなるとしています。向きを逆にした2つ目の選択肢に注意しましょう。
例題3(一等) 送信点と受信点の直線距離が1キロメートル、使用する周波数帯が2.4GHzである見通し内の無線通信において、その中間地点(送信点・受信点からそれぞれ0.5キロメートルの地点)における第1フレネルゾーンの半径に最も近い値を1つ選べ。ただし近似式r(m)=17.3×√(d1×d2÷(f×(d1+d2)))(d1、d2は送信点・受信点からの距離をkm単位、fは周波数をGHz単位で表す)を用いて計算せよ。
- 約5.6メートル
- 約7.9メートル
- 約1.8メートル
正解は1つ目です。教則の式 R=√(λ×D÷4)で計算しても、同じ値になります。波長λは3×10⁸÷(2.4×10⁹)=0.125mです。D=1,000mを代入すると、R=√(0.125×1,000÷4)=√31.25≒5.6mとなります。
ほかの問題も解いて理解度を確かめたい方は、分野別クイズ(無料)で「システム」の分野を選んでみてください。通しで力試しをしたい場合は、二等模擬試験(本番形式)もあわせてご利用ください。
よくある質問
フレネルゾーンに障害物があると、必ず通信できなくなりますか
必ず通信できなくなるわけではありません。ただし受信電界強度が確保できず通信エラーが起きやすくなり、障害物がない場合に比べて通信距離が短くなります。
RTKを使えば、GNSSの精度の問題はすべて解決しますか
測位精度は大きく向上しますが、固定局と移動局の2台の受信機が必要です。また教則は、GNSSの測位精度に影響するものとして、捕捉している衛星の数やマルチパスなどを挙げています。
なぜ場所によって磁気キャリブレーションをやり直す必要がありますか
飛行させる場所によって、地磁気の方向が異なるためです。前回の飛行地点で行ったキャリブレーションのままでは、方位にずれが生じる可能性があります。
2.4GHz帯の電波はなぜ障害物の影響を受けやすいのですか
回折しにくく直進性が高いためです。障害物を回り込みにくいぶん、山や建物の陰では電波が届きにくくなります。
マルチパスが起きたら、どう対応すればよいですか
送信機をできるだけ高い位置に持ち、アンテナの向きを変えることで、操縦の復帰を試みます。
まとめ
無人航空機は、機体そのものだけでなく、電波・地磁気・GNSSという要素技術にも支えられて飛んでいます。電波には直進・反射・屈折・回折・干渉・減衰という性質があり、フレネルゾーンの確保が通信距離に直結します。
地磁気センサは場所ごとのキャリブレーションが必要で、GNSSはRTKなどの技術で精度を大きく高められます。それぞれの仕組みを理解しておくことが、安定した運航につながります。
あわせて読みたい
- ドローンの機体はどう構成されている?センサー・バッテリー・送信機の仕組み
- 小型無人機等飛行禁止法・電波法とは?ドローンで注意すべき航空法以外のルール
- 一等無人航空機操縦士 学科試験の内容|計算問題とカテゴリーⅢの出題範囲
出典:国土交通省「無人航空機の飛行の安全に関する教則」第5版(4.5)


コメント